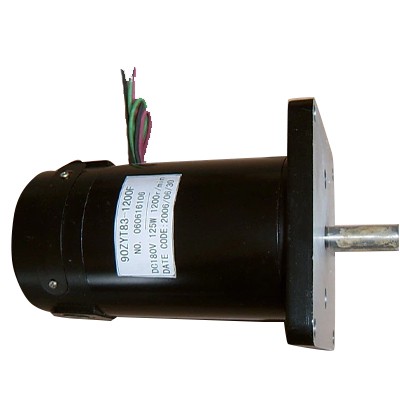
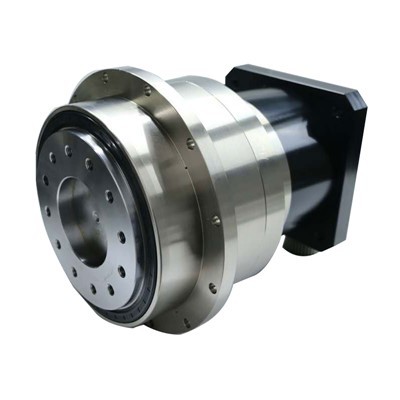
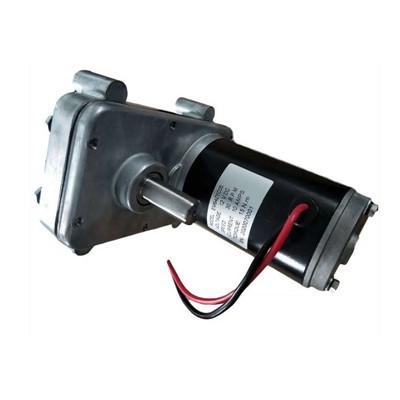
Výběr správného servomotoru je důležitým rozhodnutím při navrhování automatizačního systému, robotické platformy nebo aplikace s přesným pohybem.
Mezi mnoha dnes dostupnými možnostmi napětí patříServomotor 24Vzůstává jedním z nejpoužívanějších řešení pro nízkonapěťovou průmyslovou automatizaci a řízení pohybu-.
Nabízí praktickou rovnováhu mezi výkonem, bezpečností, kompatibilitou systému a cenou. Pro aplikace, jako jsou AGV, AMR, robotická zařízení, dopravníkové systémy, balicí stroje a automatizované stroje, může 24V servomotor zajistit přesné řízení pohybu, aniž by vyžadoval vysokonapěťový napájecí systém.
Výběr správného 24V servomotoru však není jen o výběru motoru s jmenovitým napětím 24V.
Musíte také zvážit točivý moment, rychlost, zrychlení, zpětnou vazbu kodéru, kompatibilitu servopohonu, pracovní cyklus, instalační prostor a skutečné charakteristiky zatížení vašeho zařízení.
Tento kompletní průvodce vysvětluje, co je 24V servomotor, jak funguje, kde se používá, jeho výhody a omezení a jak vybrat správný model pro vaši aplikaci.


Co je servomotor 24V?
24V servomotor je motor navržený tak, aby fungoval z nominálního 24V stejnosměrného zdroje a poskytoval řízení rychlosti, točivého momentu nebo polohy v uzavřené smyčce.
Na rozdíl od běžného stejnosměrného motoru, který se při přivedení napětí jednoduše otáčí, servomotor funguje jako součást kompletního systému řízení pohybu.
Typický 24V servosystém zahrnuje:
- 24V servomotor
- Servopohon nebo ovladač
- Kodér nebo zařízení pro zpětnou vazbu polohy
- Napájení
- Pohybový ovladač
Regulátor nepřetržitě přijímá zpětnou vazbu z kodéru a porovnává aktuální polohu motoru nebo rychlost s cílovým příkazem.
Pokud je rozdíl, regulátor automaticky upraví výkon motoru.
Tento provoz s uzavřenou-smyčkou je to, co dává 24V servomotoru jeho vysokou přesnost polohování a dynamickou odezvu.
Jak funguje 24V servomotor?
Základní princip fungování 24V servosystému lze rozdělit do čtyř kroků.
Krok 1: Ovladač odešle pohybový příkaz
Pohybový ovladač posílá instrukce do servopohonu.
Příkaz může specifikovat:
- Cílová pozice
- Rychlost otáčení
- Akcelerace
- Směr
- Točivý moment
Například robotickému rameni může být nařízeno otočení o 90 stupňů, zatímco dopravníkový systém může potřebovat udržovat konstantní rychlost.
Krok 2: Servopohon řídí motor
Servopohon převádí řídicí signál na elektrickou energii, která pohání motor.
V závislosti na konstrukci motoru řídí měnič proud a napětí dodávané do vinutí motoru.
To určuje, jaký točivý moment motor generuje a jak rychle zrychluje.
Krok 3: Kodér poskytuje zpětnou vazbu
Kodér nainstalovaný na hřídeli motoru nepřetržitě monitoruje skutečný pohyb motoru.
Informace zpětné vazby mohou zahrnovat:
- Pozice
- Rychlost
- Směr
Kodér odešle tyto informace zpět do řídicí jednotky.
Krok 4: Systém opravuje chyby pohybu
Pokud skutečná poloha neodpovídá zadané poloze, regulátor automaticky upraví motor.
Tento nepřetržitý opravný proces je známý jako uzavřená{0}}kontrola.
Umožňuje systému udržovat:
- Vysoká přesnost polohování
- Stabilní rychlost
- Rychlá odezva
- Spolehlivá regulace točivého momentu
To je klíčový rozdíl mezi servomotorem a základním -motorem s otevřenou smyčkou.
Proč používat 24V servomotor?
Popularita 24V servomotorů pochází z jejich schopnosti kombinovat přesné řízení pohybu s relativně nízkonapěťovou architekturou napájení.
Pro mnoho automatizačních systémů je 24V již standardním řídicím napětím.
To znamená, že integrace 24V servomotoru do stávajícího stroje může být jednodušší než zavádění zcela jiného systému napájení.
24V servosystémy jsou obzvláště atraktivní, když návrháři zařízení potřebují:
- Přesné ovládání pohybu
- Nízkonapěťový provoz
- Kompaktní design systému
- Provoz na baterie-
- Snadná integrace
- Spolehlivá zpětná vazba rychlosti a polohy
Klíčové výhody 24V servomotorů
1. Přesné ovládání pohybu
Hlavním důvodem pro výběr servomotoru je přesnost ovládání.
Se zpětnou vazbou kodéru a uzavřeným{0}}regulátorem může 24V servomotor přesně ovládat:
- Pozice
- Rychlost
- Točivý moment
Díky tomu je vhodný pro aplikace, kde se motor musí zastavit v určité poloze nebo sledovat přesný pohybový profil.
2. Rychlá dynamická odezva
Servomotory jsou navrženy tak, aby rychle reagovaly na změny řídicích příkazů.
To umožňuje motoru:
- Rychle zrychlujte
- Plynule zpomalujte
- Rychle změňte směr
- Udržujte stabilní rychlost
Rychlá dynamická odezva je zvláště důležitá v robotických systémech a{0}}vysokorychlostní automatizaci.
3. Snadná integrace s 24V systémy
Napájení 24V DC je široce používáno v průmyslových řídicích systémech.
Výsledkem je, že mnoho automatizačních platforem již zahrnuje:
- Napájecí zdroje 24V DC
- PLC řídicí systémy
- Senzory
- Relé
- Průmyslové ovladače
24V servomotor lze tedy integrovat do stávajících nízkonapěťových -architektur s relativně malými úpravami.
4. Vhodné pro baterie-napájené zařízení
24V servomotory jsou široce používány v mobilních zařízeních.
Mezi typické aplikace patří:
- AGV
- AMR
- Mobilní roboti
- Automatizované vozíky
- Přenosné automatizační zařízení
24V bateriová platforma je vyspělá a široce dostupná, takže je vhodná pro mnoho mobilních aplikací.
5. Kompaktní a lehký
Mnoho 24V servomotorů je navrženo pro kompaktní zařízení.
Kombinace motoru, kodéru a integrované řídicí elektroniky může snížit celkovou velikost pohybového systému.
To je užitečné zejména při omezeném prostoru pro instalaci.
6. Vynikající kontrola rychlosti a polohy
Správně nakonfigurovaný 24V servosystém může poskytnout přesné ovládání jak při nízké-rychlosti, tak při vysoké{2}}rychlosti.
To umožňuje jednomu motoru provádět různé profily pohybu v závislosti na požadavcích výroby.
Stejný motor může například:
- Rychle zrychlujte.
- Jezděte konstantní rychlostí.
- Plynule zpomalte.
- Zastavte na přesné pozici.
Této úrovně řízení je obtížné dosáhnout se standardním stejnosměrným motorem bez dalšího řídicího hardwaru.
24V servomotor vs 24V DC motor
Častou otázkou je, zda je 24V servomotor opravdu nutný.
Odpověď závisí na aplikaci.
| Funkce | Servomotor 24V | Standardní 24V DC motor |
|---|---|---|
| Uzavřené{0}}ovládání smyčky | Ano | Obvykle Ne |
| Řízení polohy | Vynikající | Omezený |
| Ovládání rychlosti | Vynikající | Základní až Střední |
| Řízení točivého momentu | Přesný | Omezený |
| Zpětná vazba kodéru | K dispozici | Volitelný |
| Dynamická odezva | Rychle | Mírný |
| Systémové náklady | Vyšší | Spodní |
| Složitost ovládání | Vyšší | Spodní |
| Přesné aplikace | Vynikající | Omezený |
Pokud aplikace vyžaduje pouze nepřetržité otáčení při relativně stabilní rychlosti, může stačit standardní stejnosměrný motor.
Pokud však stroj potřebuje přesné polohování, rychlou akceleraci nebo nepřetržitou zpětnou vazbu, je obvykle lepším řešením 24V servomotor.
24V servomotor vs 12V servomotor
Jak 12V, tak 24V servomotory se používají v nízkonapěťových aplikacích, ale jejich výkonnostní charakteristiky se liší.
Pro stejný výkon vyžaduje 24V motor přibližně poloviční proud než 12V motor.
Například teoretický 240W motor by vyžadoval:
- 20A při 12V
- 10A při 24V
Nižší proud může snížit:
- Velikost kabelu
- Ztráty vedení
- Tvorba tepla
- Požadavky na rozvod energie
Díky tomu je 24V lepší volbou pro mnoho aplikací se středním-výkonem.
12V servomotory však mohou být stále dobrou volbou pro kompaktní mobilní zařízení a systémy, které již používají architekturu 12V baterie.
24V servomotor vs 48V servomotor
Volba mezi 24V a 48V často závisí na požadované úrovni výkonu.
Při stejném výstupním výkonu vyžaduje 48V motor přibližně poloviční proud než 24V motor.
To může poskytnout výhody pro-systémy s vysokým výkonem.
| Funkce | Servomotor 24V | Servomotor 48V |
| Aktuální požadavek | Vyšší | Spodní |
| Velikost kabelu | Větší | Menší |
| Tepelná ztráta | Vyšší | Spodní |
| Kompatibilita baterií | Vynikající | Vynikající |
| Nízkoenergetické-aplikace | Vynikající | Dobrý |
| Aplikace se středním{0}}výkonem | Vynikající | Vynikající |
| Vysoce výkonné-aplikace | Omezený | Lepší |
| Stávající průmyslová kompatibilita | Velmi vysoká | Rostoucí |
Pro kompaktní a střední{0}}automatizaci výkonu zůstává 24V vynikající volbou.
U vysoce-výkonných AGV, AMR, mobilních robotů a dalších náročných systémů může 48V zajistit lepší celkovou účinnost.
Běžné aplikace 24V servomotorů
Systémy AGV a AMR
Automaticky naváděná vozidla a autonomní mobilní roboty vyžadují přesné řízení pohybu.
24V servomotory lze použít pro:
- Hnací kola
- Mechanismy řízení
- Zvedací systémy
- Dopravníkové moduly
Jejich zpětná vazba s uzavřenou-smyčkou umožňuje řídicímu systému přesně sledovat pohyb a udržovat konzistentní provoz.
Robotika
Robotické systémy často vyžadují přesné ovládání více os.
24V servomotory lze použít v:
- Robotické paže
- Mobilní roboti
- Kolaborativní roboti
- Malé průmyslové roboty
Jejich kompaktní design a přesná zpětná vazba je činí vhodnými pro robotické aplikace s omezeným instalačním prostorem.
Dopravníkové systémy
V automatizované výrobě a logistice potřebují dopravníky často synchronizovat svou rychlost s ostatními zařízeními.
24V servomotor umožňuje dopravníku:
- Start a stop rychle
- Udržujte konzistentní rychlost
- Synchronizace s nadřazeným zařízením
- Umístěte produkty přesně
Balicí stroje
Balicí stroje vyžadují přesný pohyb během:
- Plnicí
- Utěsnění
- Označování
- Řezání
- Umístění produktu
Servořízení umožňuje přesně koordinovat každý pohybový krok.
Automatizované zařízení
24V servomotory jsou široce použitelné pro:
- Vybírejte-a{1}}umístěte stroje
- Inspekční zařízení
- Třídicí systémy
- Malé CNC stroje
- Automatizované montážní systémy
Kdykoli je vyžadován přesný pohyb, 24V servosystém může poskytnout efektivní řešení.


Jak vybrat správný 24V servomotor
Výběr správného motoru začíná pochopením skutečných požadavků vašeho stroje.
1. Určete požadovaný točivý moment
Kroutící moment je jedním z nejdůležitějších parametrů.
- Měli byste vypočítat:
- Trvalý kroutící moment
- Špičkový točivý moment
- Startovací moment
- Akcelerační moment
- Nevybírejte motor pouze na základě jmenovitého výkonu.
Motor může mít dostatečný výkon, ale přesto nedokáže poskytnout dostatečný točivý moment během zrychlování.
2. Určete požadovanou rychlost
Zvážit:
- Jmenovitá rychlost
- Maximální rychlost
- Minimální provozní rychlost
Pokud vaše aplikace vyžaduje časté změny mezi nízkou a vysokou rychlostí, ujistěte se, že motor a měnič mohou podporovat požadovaný rozsah otáček.
3. Vypočítejte setrvačnost zatížení
U servo aplikací je extrémně důležitá setrvačnost zátěže.
Velký nesoulad mezi setrvačností motoru a setrvačností zátěže může mít za následek:
- Vibrace
- Přestřelit
- Pomalá odezva
- Nestabilní provoz
Motor by měl být vybrán na základě skutečného mechanického systému, nikoli pouze požadované výstupní rychlosti.
4. Vyberte správný kodér
Různé aplikace vyžadují různé úrovně rozlišení zpětné vazby.
Mezi běžné možnosti patří:
- Inkrementální kodér
- Absolutní kodér
- Magnetický kodér
- Optický kodér
Pro základní ovládání rychlosti a polohy může stačit standardní enkodér.
Pro vysoce-přesné určování polohy může být nezbytný kodér s vyšším{1}}rozlišením.
5. Zkontrolujte kompatibilitu servopohonu
Motor a servopohon musí být správně sladěny.
Kontrola:
- Jmenovité napětí
- Trvalý proud
- Špičkový proud
- Typ kodéru
- Komunikační protokol
Použití nekompatibilních součástí může snížit výkon nebo způsobit systémové chyby.
6. Zvažte provozní prostředí
Vyhodnotit:
- Teplota
- Vlhkost
- Prach
- Vystavení vodě
- Vibrace
Pro drsná průmyslová prostředí může být vyžadováno vyšší IP krytí a vhodný design těsnění.
7. Zvažte pracovní cyklus
Určete, jak bude motor fungovat.
Například:
- Nepřetržitý provoz
- Přerušovaný provoz
- Časté zrychlování
- Časté zastavování
- Opakované couvání
Motor navržený pro nepřetržitý provoz může vyžadovat jiné specifikace než motor používaný v krátkých-cyklech s vysokou intenzitou.
Časté chyby při výběru 24V servomotoru
Mnoho problémů se servomotorem je způsobeno spíše nesprávným výběrem než kvalitou motoru.
Mezi nejčastější chyby patří:
Výběr pouze podle jmenovitého výkonu
Dva motory se stejným výkonem mohou mít velmi odlišné charakteristiky točivého momentu a rychlosti.
Vždy vyhodnoťte kompletní profil zatížení.
Ignorování špičkového točivého momentu
Pokud motor nezvládne špičkový moment zrychlení, může dojít k poruše systému nebo nedosáhne požadované rychlosti.
Výběr špatného kodéru
Kodér s nízkým{0}}rozlišením nemusí poskytovat dostatečnou zpětnou vazbu pro přesné umístění.
Ignorování rozptylu tepla
Nepřetržitý provoz při vysoké zátěži může zvýšit teplotu motoru.
Nezbytné je správné chlazení a tepelný management.
Použití nekompatibilního disku
Motor, kodér a ovladač musí fungovat jako kompletní systém.
Kdy byste měli zvolit 24V servomotor?
24V servomotor je dobrou volbou, když vaše aplikace vyžaduje:
- Přesné polohování
- Uzavřené{0}}ovládání smyčky
- Rychlé zrychlení
- Stabilní regulace rychlosti
- Kompaktní rozměry motoru
- Nízkonapěťový provoz
- Provoz na baterie-
Je zvláště vhodný pro malé a středně velké{0}}automatizační systémy, kde je již k dispozici architektura napájení 24V.
Pokud však aplikace vyžaduje velmi vysoký výkon, 48V servomotor může nabídnout lepší elektrickou účinnost snížením potřeby proudu.
Proč zvolit Auric pro řešení 24V servomotorů?
Pro OEM a výrobce zařízení není nákup servomotoru jen o výběru motoru z katalogu.
Skutečnou výzvou je najít motor, který odpovídá mechanické struktuře, elektrickému systému, strategii řízení a provozním podmínkám celého stroje.
Auricse zaměřuje na poskytování praktických řešení servomotorů pro automatizační zařízení a aplikace řízení pohybu.
V závislosti na požadavcích projektu může být řešení motoru hodnoceno na základě:
- Jmenovité napětí
- Jmenovitý točivý moment
- Špičkový točivý moment
- Jmenovitá rychlost
- Zpětná vazba kodéru
- Rozměry motoru
- Konfigurace hřídele
- Možnosti montáže
- Kompatibilita ovladače
U projektů OEM mohou přizpůsobené specifikace motoru pomoci výrobcům zařízení dosáhnout lepší integrace a spolehlivějšího provozu.
Před výběrem 24V servomotoru je důležité poskytnout dodavateli informace o vaší aktuální aplikaci, včetně zatížení, rychlosti, točivého momentu, pracovního cyklu, instalačního prostoru a požadavků na ovládání.
To umožňuje dodavateli motoru doporučit vhodnou konfiguraci namísto pouhého přizpůsobení motoru na základě napětí.
Často kladené otázky o 24V servomotorech


A Servomotor 24Vje více než nízkonapěťový-motor.
Jedná se o kompletní řešení řízení pohybu navržené tak, aby poskytovalo přesný, citlivý a spolehlivý pohyb v aplikacích, kde konvenční motory nemohou poskytnout dostatečné ovládání.
Jeho kombinace zpětné vazby s uzavřenou-smyčkou, přesného polohování, rychlé dynamické odezvy, kompaktního designu a kompatibility s 24V napájecími systémy z něj činí vynikající volbu pro mnoho moderních automatizačních aplikací.
Pro AGV, AMR, robotiku, balicí stroje, dopravníky a automatizovaná zařízení může správně vybraný 24V servomotor zlepšit přesnost pohybu, snížit složitost systému a zajistit konzistentnější výkon stroje.
Klíčem je vybrat motor podle celé aplikace-ne pouze podle napětí.
Před nákupem vyhodnoťte požadovaný točivý moment, rychlost, zrychlení, setrvačnost zátěže, rozlišení kodéru, pracovní cyklus, podmínky prostředí a kompatibilitu regulátoru.
Když jsou tyto faktory správně sladěny, 24V servomotor může poskytnout spolehlivý a účinný základ pro váš další systém řízení pohybu.